
负载是指机器人末端法兰能持续承载的比较大质量,包含末端执行器和工件的总重量,选型时需预留20%-30%的安全余量,避免过载导致精度下降。工作半径决定了机器人的覆盖范围,需根据机床布局、传送带位置等实际布局图进行测算,确保无死角覆盖,避免因臂展不足而需要额外增加轨道。重复定位精度是机器人多次返回同一程序点的能力,精密装配场景要求±0.05mm以内,普通搬运码垛可放宽至±0.2mm。防护等级直接决定设备在恶劣环境下的生存能力:IP54适用于一般清洁环境;IP65可防喷水,适用于清洗区域;IP67/IP68可用于极度潮湿、多尘或需冲洗的环境,是食品、化工、户外作业的必备条件。在发动机装配车间,机器人翻转缸体并精确安装活塞连杆组,减轻人工体力负担。江苏协作系列机械手案例
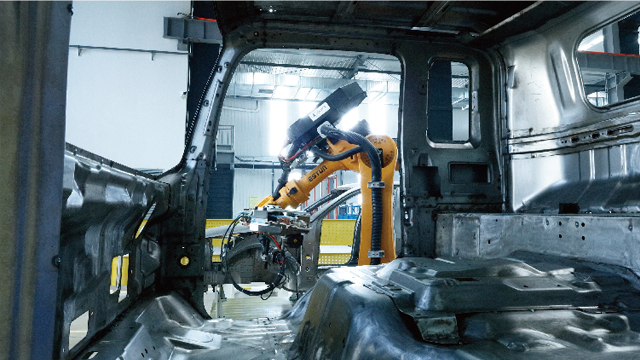
国产品牌出货量已突破五成市场份额。在通用工业领域,本土品牌在电子、金属机械、塑料化工、食品饮料等行业增长强劲,分别增长7%、31%、34%和86%,显示出制造业转型升级对国产机器人的巨大需求拉动。然而,在重载机器人这一高价值领域,国产品牌仍处于弱势地位。**技术卡点主要体现在三个方面:一是控制器、减速器与伺服系统合计占整机成本六成,其中高性能控制器在软件算法层面与国外差距较大;二是高精度编码器等**元器件严重依赖进口,制约了**伺服系统的国产替代江苏协作系列机械手案例相比于六轴机器人,SCARA机器人在平面插补和高速分拣方面具有明显优势。
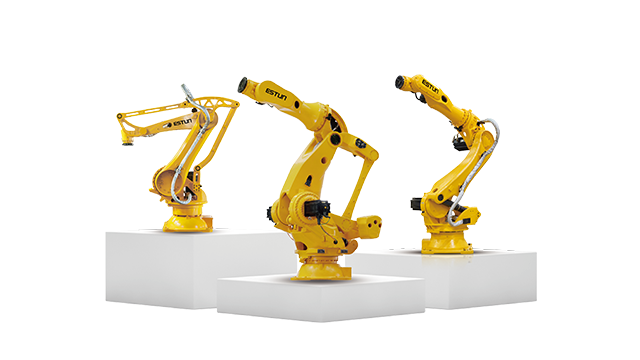
作为专业的机器人装配与销售公司,我们深知**零部件的品质直接决定了整机的性能表现和使用寿命。精密减速器是机器人关节中**为关键的传动部件,我们选用高刚性的RV减速器和高精度谐波减速器,分别适配重载和轻载关节,确保机器人运动平稳、回差极小、长期运行无松动。伺服系统方面,我们配套高性能交流伺服电机及驱动器,具备响应快、过载能力强、效率高的特点,能够实现位置、速度、力矩的精确控制。控制系统采用开放式架构,支持多种编程方式和通信协议,便于与客户现有设备集成。我们对每一台出厂的机器人都进行严格的装配精度检测和空载、负载运行测试,确保**部件的匹配达到比较好状态。正是对零部件品质的严格把控,让我们的产品能够在**度连续作业中保持稳定可靠,为客户创造持续价值。
控制系统作为机器人的“大脑”,将生产指令转化为电信号,通过伺服驱动器调节电机转速与扭矩,并实时接收传感器反馈动态修正运动轨迹,确保操作偏差≤0.05mm。运动学模型基于DH参数建立,可在10毫秒内计算出6个关节的转动角度,实现精细定位与路径规划机械结构方面,机器人由多关节与连杆系统组成,关节数量决定了其自由度——六轴机器人拥有6个旋转关节,可模拟人类手臂的弯曲、扭转等复杂动作,覆盖三维空间任意作业位置。末端执行器则根据任务适配不同工具,如焊接用焊枪、装配用夹爪或搬运用吸盘。驱动系统方面,电气驱动是当前主流方案,伺服电机通过减速机传递动力,控制精度可达±0.01mm,占据市场80%以上份额;液压驱动适用于500kg以上重载场景,气压驱动则适合快速取放料作业。控制系统作为机器人的“大脑”,将生产指令转化为电信号,通过伺服驱动器调节电机转速与扭矩,并实时接收传感器反馈动态修正运动轨迹,确保操作偏差≤0.05mm。机器人通过更换端拾器,可在同一条生产线上完成焊接、搬运与检测工序。
在工业机器人销售过程中,我们深知客户**关心的不是参数表上的数字,而是设备在实际生产中能否长期稳定运行。为此,我们在供应链管理上严格把关,确保每一台销售出去的机器人均采用*****零部件。精密减速器作为机器人关节的关键传动部件,直接影响设备的定位精度和使用寿命,我们选配的产品均采用RV减速器和谐波减速器,分别对应重载和轻载关节,具有高刚性、低回差、长寿命的特点。伺服系统方面,我们配套的交流伺服电机具备响应快、过载能力强、效率高的优势,能够实现位置、速度、力矩的精确控制,确保机器人在高速运动中依然保持平稳。控制系统采用开放式架构,支持多种通信协议和编程方式,便于与客户现有的PLC、视觉系统、MES等设备无缝对接。我们始终坚持“品质是***营销力”的原则,用可靠的零部件配置赢得客户的长期信任。在电子装配线上,小型工业机器人贴装微小元件,确保电路板组装的可靠性与一致性。安徽品牌机械手案例
机器人离线编程技术允许在虚拟环境中模拟运动轨迹,减少现场调试停机时间。江苏协作系列机械手案例
某些加工任务要求工具沿三维空间中的复杂曲线运动,例如汽车内饰件的三维立体涂胶、叶轮叶片的空间曲面打磨、异形管件的相贯线焊接等。人工操作受限于手臂关节的生理结构和视线的遮挡,很难精细完成此类轨迹,往往出现漏涂、过磨或焊偏等缺陷。六轴以上自由度机械手具备与人类手臂相似但更加灵活的关节配置,其腕部可以绕多个方向旋转,末端执行器能够以任意姿态到达空间中的指定点并沿着预设的样条曲线连续运动。在配合激光寻位或视觉引导后,机械手还能够根据工件实际位置自动修正轨迹偏差,实现对复杂空间路径的精确跟随,这是人工操作几乎无法达到的水平。江苏协作系列机械手案例
江苏林格自动化科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。