
我们推出的智能铸件打磨机器人成功突破了这一难题。铸件毛坯因冷却过程存在复杂物理变化,每个铸件都存在微小差异,传统自动化设备难以适应。我们的解决方案构建了“感知—决策—执行”的智能闭环:高精度3D视觉系统快速识别铸件三维形貌,自主研发的AI算法在毫秒内规划比较好打磨路径,力控打磨工具在作业中实时调整接触力,模拟熟练工匠的操作手法。实际应用数据显示,在汽车车桥打磨场景中,单台机器人每小时可完成6根铸件打磨,而传统人工模式下,一名熟练工人10至12小时*能完成6根。该技术已成功应用于商用车、乘用车、工程机械、航空航天等多个行业,帮助客户将粉尘弥漫的清理车间升级为洁净、高效的智能空间,同时大幅降低了职业健康风险。
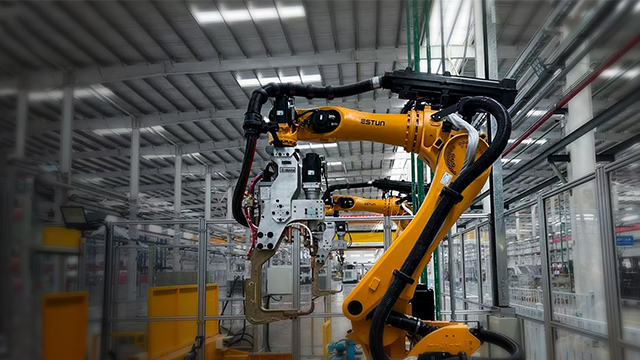
工业机器人是自动化生产线的**装备,它能够替代人工完成重复、繁重、高精度的作业任务。从结构上看,一台典型的工业机器人由机械本体、驱动系统、控制系统和末端执行器四大部分构成。机械本体决定了机器人的工作范围和承载能力,常见的有六轴关节型、SCARA型、并联型等多种结构,分别适用于焊接、装配、搬运、分拣等不同场景。驱动系统通常采用交流伺服电机配合精密减速器,确保机器人动作的快速性和定位精度。控制系统则是机器人的“大脑”,负责运动轨迹规划和多轴协同控制。末端执行器根据工艺需求可配置为焊枪、抓手、吸盘、涂胶枪等。在制造业向柔性化、智能化转型的背景下,工业机器人凭借其高重复精度、长工作时长和快速换产能力,已成为企业提升竞争力的关键选择。浙江智能仓储机械手价格对比激光切割机器人按照三维数模轨迹运动,为航空航天部件开孔或修边不留热影响区。
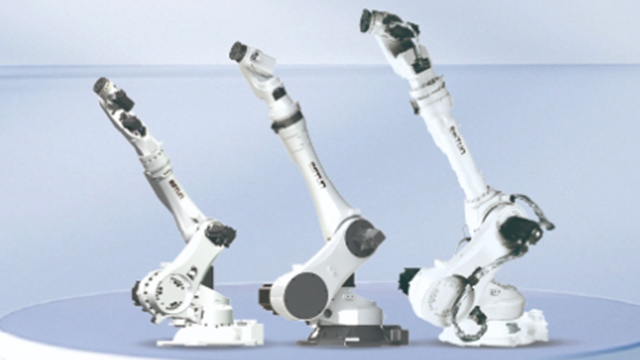
工业机器人的性能评估主要围绕精度、速度、负载能力、防护等级等**指标展开。重复定位精度是**关键的技术参数之一,它反映机器人多次返回同一位置的能力,直接决定加工装配的质量稳定性。当前行业先进水平已达到±0.02mm,这意味着机器人能够以较高的一致性完成精密零部件抓取、螺丝锁付等高要求作业。工作半径决定了机器人的作业覆盖范围,长臂展机型如2100mm以上可单机覆盖多台设备或大尺寸工件,减少外部行走轴配置。负载能力从3kg到1200kg不等,需根据工件重量加末端执行器重量综合确定。
某些加工任务要求工具沿三维空间中的复杂曲线运动,例如汽车内饰件的三维立体涂胶、叶轮叶片的空间曲面打磨、异形管件的相贯线焊接等。人工操作受限于手臂关节的生理结构和视线的遮挡,很难精细完成此类轨迹,往往出现漏涂、过磨或焊偏等缺陷。六轴以上自由度机械手具备与人类手臂相似但更加灵活的关节配置,其腕部可以绕多个方向旋转,末端执行器能够以任意姿态到达空间中的指定点并沿着预设的样条曲线连续运动。在配合激光寻位或视觉引导后,机械手还能够根据工件实际位置自动修正轨迹偏差,实现对复杂空间路径的精确跟随,这是人工操作几乎无法达到的水平。工业机器人末端的快换装置使其能自动抓取不同工具,实现焊接、夹持与检测工序的快速切换。
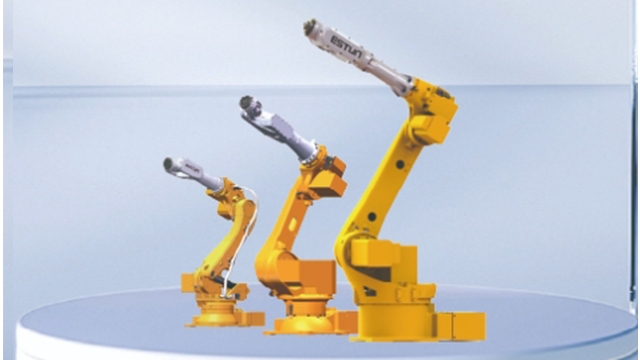
工业机器人是自动化制造领域的**装备,广泛应用于焊接、搬运、装配、喷涂、打磨等多种工序。它由机械臂、控制系统、驱动系统和传感系统组成,具备高精度、高速度和高重复性的特点。与传统人工操作相比,工业机器人能够***提升生产效率和产品一致性,同时减少因疲劳或人为失误导致的质量问题。在现代智能工厂中,工业机器人已成为连接各道工序、实现自动化流水作业的关键设备,是推动制造业向数字化、网络化、智能化转型的重要技术力量。机器人离线编程技术允许在虚拟环境中模拟运动轨迹,减少现场调试停机时间。江苏标准机械手能耗分析
冲压生产线上的机器人协同工作,将金属板料依次传递至多台压力机完成深拉伸成型。江苏标准机械手能耗分析
现代制造企业面临订单碎片化的趋势,频繁更换工装和调整作业参数成为制约效率的主要因素。人工操作在更换产品型号时,需要由熟练技师重新调整夹具位置、修改加工参数并试做首件,每次换产往往耗时半小时至数小时不等。而采用离线编程或示教点文件调用的机械手,操作员只需在触摸屏上选择对应的产品程序编号,机械手即可自动切换到相应的运动轨迹和速度参数,配合快换夹具或伺服可调抓手,整个换产过程可在三至五分钟内完成。对于同一产线每天需要生产五到八种不同规格产品的车间,机械手带来的时间节省转化为***的可利用产能,同时降低了对多技能调机师傅的依赖。 江苏标准机械手能耗分析
江苏林格自动化科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。